איזון הוא חוג סגור
נסו להעמיד מטאטא זקוף על כף היד. אי אפשר להציב אותו פעם אחת וללכת. אתם מסתכלים על המקל, רואים אותו מתחיל לנטות, ומזיזים את היד אל מתחתיו. המטאטא נוטה שוב, הפעם לכיוון אחר, ואתם זזים שוב. ראייה, החלטה ותנועה חוזרות שוב ושוב במעגל, פעמים רבות בכל שנייה.
המעגל הזה נקרא משוב: התוצאה של מה שעשיתם (לאן הגיע המטאטא) מוזנת בחזרה אל מה שתעשו אחר כך. מכונות מאזנות, מבצעות היגוי ושומרות על טמפרטורה בעזרת אותו מעגל, חוג בקרה. משהו מודד, בקר מחליט, ומנוע או גוף חימום פועלים.
מוט זקוף צריך את החוג כי הוא לא יציב. כל נטייה, קטנה ככל שתהיה, מאפשרת לכובד למשוך את הקצה העליון עוד יותר הצידה, וככל שהמוט נוטה יותר הוא נמשך חזק יותר. אם משאירים אותו לבד, נטייה של מעלה אחת הופכת לנפילה בתוך שנייה בערך.
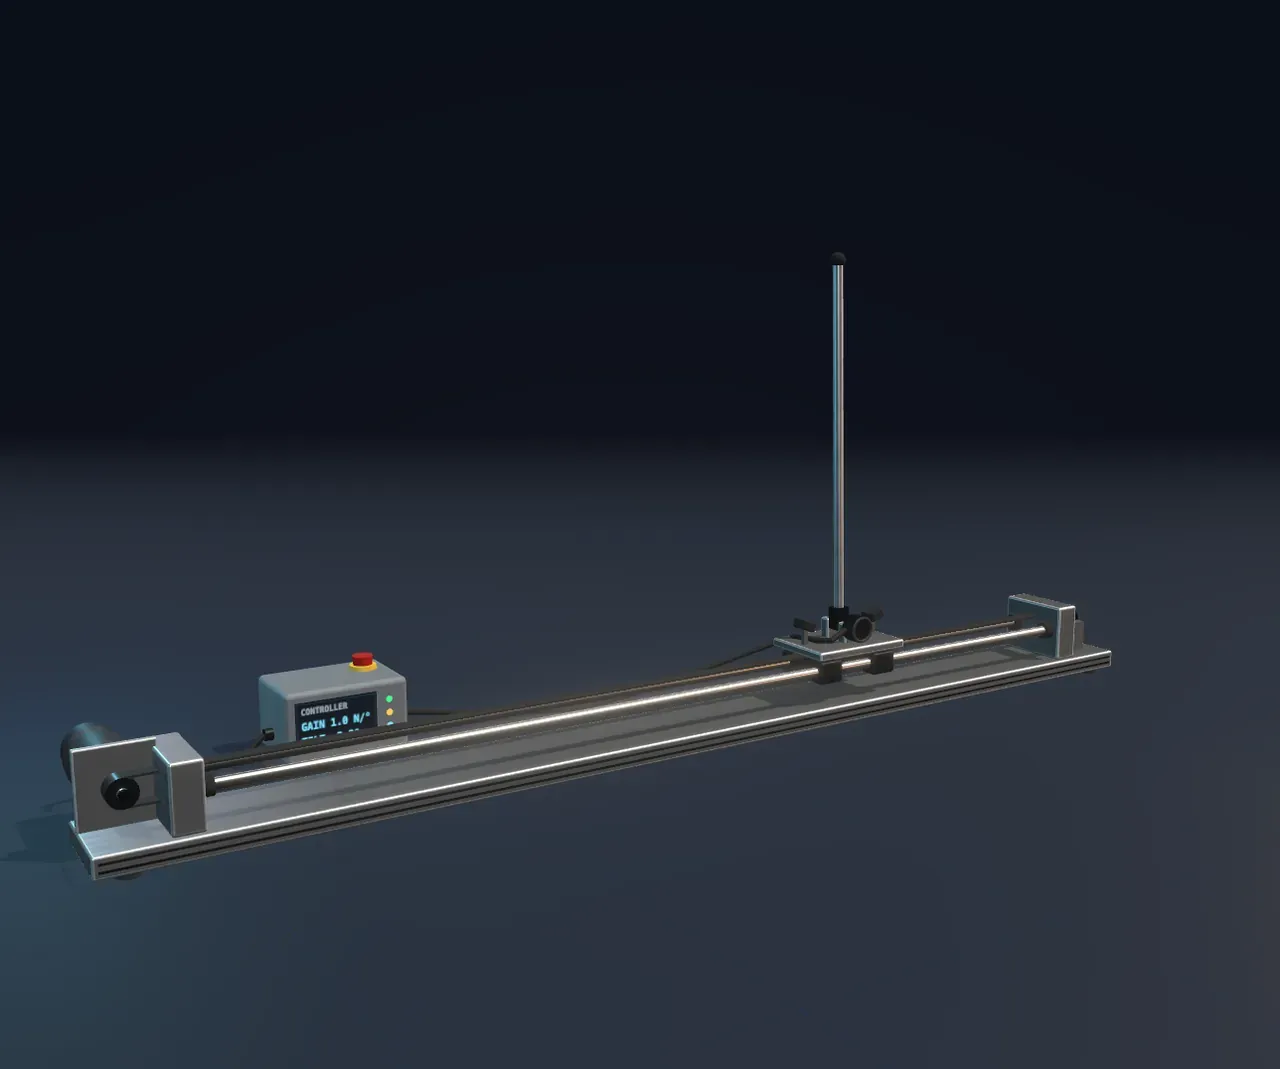
המתקן שבסצנה
העגלה נוסעת על שני פסי פלדה, ורצועת שיניים מושכת אותה ממנוע שבקצה השמאלי. המוט מחובר לעגלה בציר. על הציר מותקן מקודד (אנקודר), דיסקה עם חריצים דקים שחיישן אור סופר, ולכן הוא מדווח על ההטיה מאה פעמים בשנייה. הקופסה האפורה היא הבקר. הכלל שלו פשוט: לדחוף את העגלה אל הצד שאליו המוט נוטה, בכוח שגדל ביחס ישר לנטייה.
העוצמה שבה הבקר דוחף על כל מעלה היא ההגבר, שנמדד בניוטון לכל מעלה. הבקר גם מוסיף מעט לפי מהירות השינוי של ההטיה. החלק הזה פועל כמו בולם זעזועים: כשהמוט חוזר לכיוון הזקיפות, הבקר מרפה מהדחיפה עוד לפני שהמוט מגיע לשם.
הגבר קטן מדי
מה שמיישר את המוט הוא התנועה של העגלה אל מתחתיו. אם העגלה מאיצה לכיוון הנטייה מהר יותר משהכובד מטה את המוט, המוט חוזר. במתקן הזה המינימום ההכרחי יוצא שווה למשקל המשותף של העגלה והמוט, 11.3 N, על כל רדיאן (57°) של הטיה: בערך 0.2 N לכל מעלה. מתחת לזה המנוע אף פעם לא דוחף חזק מספיק, והמוט נופל.
קצת מעל המינימום הזה העגלה כן תופסת את המוט, אבל כל כך לאט שהיא צריכה לרדוף אחריו מרחק רב, ובסצנה היא מגיעה קודם לקצה המסילה.
הגבר מספיק
בהגבר של כ־1 N לכל מעלה, המכה הקלה מטה את המוט בכ־4°, העגלה מזנקת כ־40 cm אל מתחתיו, ואחרי שתי תנודות קטנות יותר המוט עומד שוב זקוף. אחר כך העגלה נסחפת בחזרה לאמצע.
נסו: העלו את הגבר הבקר עד 2.6 N/° ובחרו פועל תחת הצגת המשוב. ברשם הרציף ההטיה מתנדנדת רחב יותר עם כל דחיפה, עד שהמנוע קופץ בחבטה מגבול כוח אחד אל הגבול השני.
הגבר גדול מדי
למה דחיפה חזקה יותר גרועה יותר? כי כל מדידה היא כבר חדשות של אתמול. החישה, הסינון, החישוב והתנעת המנוע לוקחים זמן, כאן 50 ms. בקר חזק מגיב בחוזקה למקום שבו המוט היה, ועד שהדחיפה שלו מגיעה המוט כבר זז. הדחיפה מעבירה את המוט אל מעבר לזקיפות, המדידה הבאה אומרת שעכשיו הוא נוטה לצד השני, וגם הדחיפה הגדולה הבאה מגיעה באיחור. כל תיקון חורג יותר מהקודם.
מכ־1.7 N לכל מעלה התנודות עדיין דועכות, אבל לאט. מכ־2.2 הן דווקא גדלות, עד שהמנוע מגיע לגבול של 25 N והמוט רועד הלוך ושוב בלי סוף. זה כמו לכוון מקלחת שהמים החמים מגיעים אליה רק אחרי כמה שניות: סובבו את הברז חזק בכל פעם שהמים מרגישים לא נכון, ותמצאו את עצמכם קופצים בין חם מדי לקר מדי.
מהנדסים קוראים לתחום שבין “קטן מדי” ל“גדול מדי” מרווח יציבות. הם בוחרים הגבר באמצע התחום, ועובדים כדי להפוך את החוג למהיר יותר, כי ככל שההשהיה קצרה יותר, הבקר יכול לדחוף חזק יותר לפני שהוא מתחיל לחרוג.
משוב בכל מקום
אותו חוג שומר על חדר בטמפרטורה שנקבעה לו, על מכונית במהירות השיוט שלה, על רחפן מאוזן במשב רוח ועל טיל זקוף על הלהבה שלו. גם הגוף שלכם מפעיל אותו: אתם מצליחים לעמוד במקום רק משום שהשרירים שלכם מתוקנים, פעמים רבות בכל שנייה, לפי מה שמדווחות האוזן הפנימית וכפות הרגליים.
מה המודל הזה משאיר בחוץ
המוט נוטה רק ימינה ושמאלה; מוט אמיתי יכול ליפול לכל כיוון, וצריך ציר תנועה שני לעגלה או בסיס על גלגלים. המנוע הוא כוח אידיאלי עם גבול, בלי המתיחה של הרצועה ובלי הזמן שלוקח לזרם במנוע לעלות. כל ההשהיות מרוכזות בפיגור אחד של 50 ms; מתקנים טובים מהירים יותר, וזה מאפשר להם להשתמש בהגבר גבוה יותר. החוג השני, שמחזיר את העגלה לאמצע בכך שהוא מבקש מהמוט לנטות מעט מאוד, הוא חלק מהבקר אבל אינו אחד מהפקדים. בין ניסוי לניסוי הסצנה מעמידה בעצמה את המוט שנפל, ומתקן אמיתי היה עושה זאת בתנועת הנפה אוטומטית או ביד של אדם. והסצנה רצה בחצי מהירות כדי שאפשר יהיה לראות את התנודות.