חוליות ומפרקים
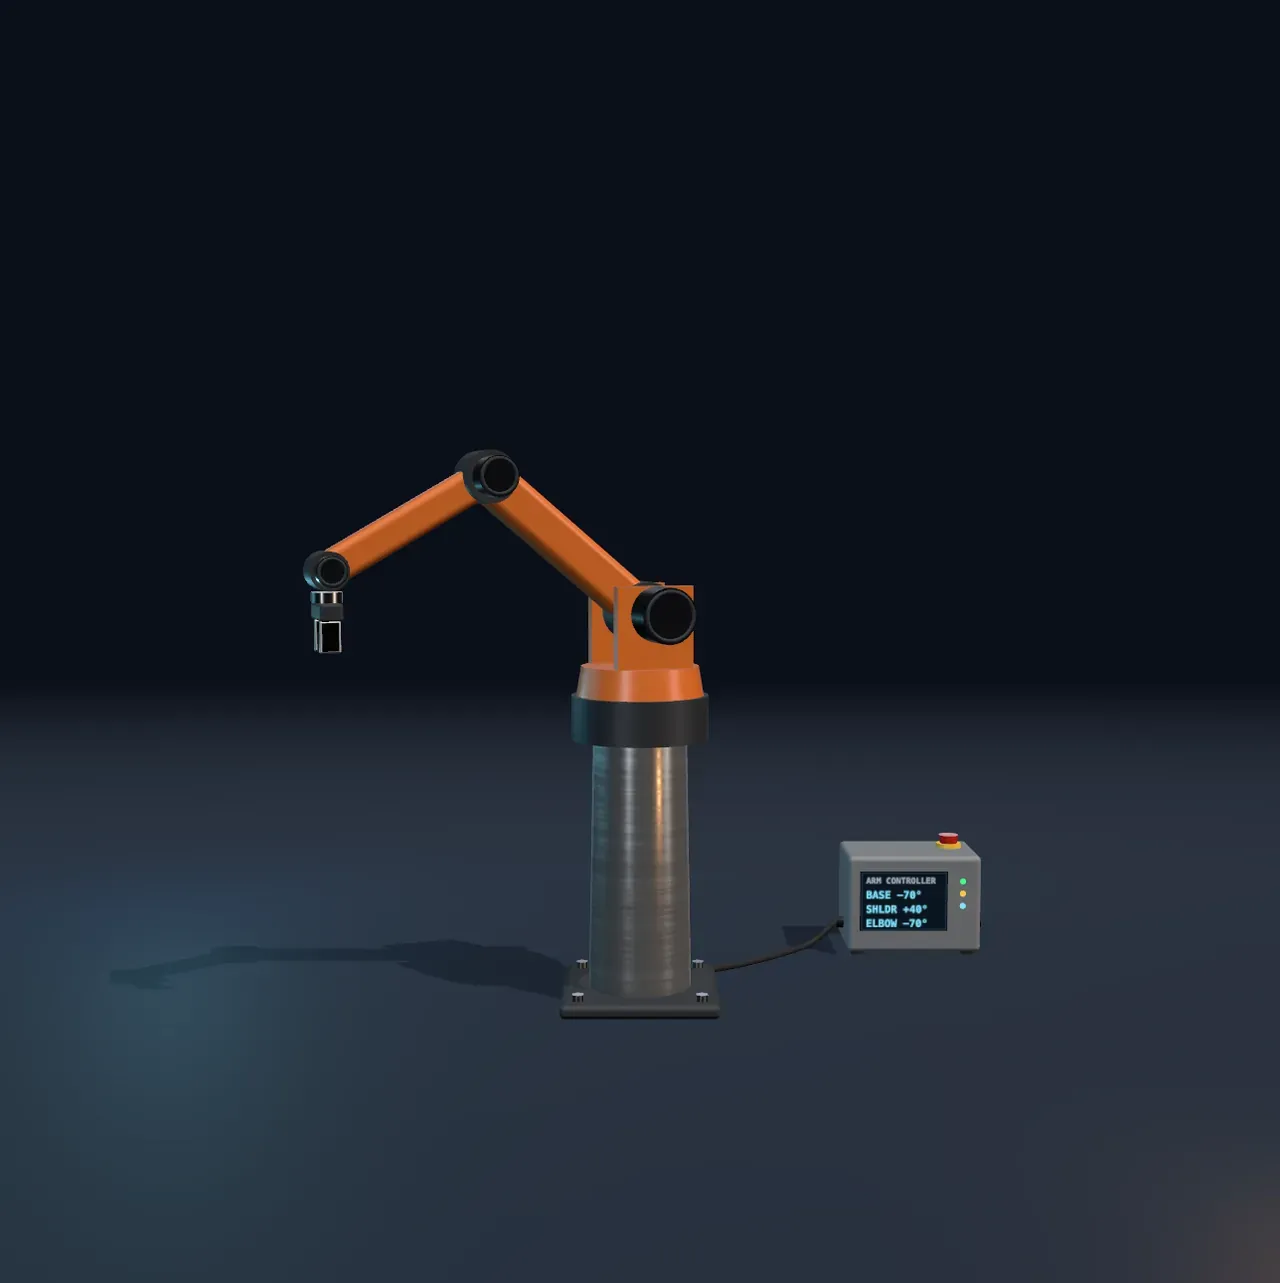
זרוע רובוטית תעשייתית היא שרשרת של חוליות קשיחות שמחוברות זו לזו במפרקים מסתובבים. לזרוע שבסצנה יש בסיס שמסתובב סביב ציר אנכי, ואחריו כתף ומרפק שמניפים את הזרוע למעלה ולמטה בתוך מישור אנכי אחד. מפרק רביעי, בשורש כף היד, מטה את התפסנית כך שהיא תמיד מכוונת ישר למטה, כמו שהייתה מכוונת כדי להרים חלק מהשולחן.
כל מפרק מונע על ידי מנוע סרוו משלו: מנוע עם מקודד (אנקודר) שמדווח על זווית המפרק, ובקר קטן שממשיך להזיז את המנוע מעט־מעט עד שהזווית שווה לזו שהתבקשה. כל מפרק הוא חוג משוב קטן משלו.
מזוויות למיקום
אם זוויות המפרקים ידועות, קל למצוא לאן מגיעה התפסנית. מתחילים בכתף ומוסיפים את האורך של כל חוליה בכיוון שאליו היא פונה: את הזרוע העליונה בזווית של הכתף, ואת האמה בזווית של הכתף ועוד הכיפוף של המרפק. אחר כך יורדים אל קצות האצבעות של התפסנית ומסובבים את המישור כולו בזווית של הבסיס. זו קינמטיקה ישירה, ותמיד יש לה בדיוק תשובה אחת: מערכת זוויות אחת, מיקום אחד של התפסנית.
כשהכתף אופקית והמרפק ישר, הזרוע מגיעה למרחק של 78 cm מהבסיס שלה, סכום האורכים של שתי החוליות.
ממיקום לזוויות
משימה במפעל לא נכתבת בזוויות. היא נכתבת במקומות: להרים את החלק כאן, להניח אותו שם. לכן הבקר צריך להריץ את החישוב לאחור, ממיקום אל הזוויות שמביאות אליו. זו קינמטיקה הפוכה, והיא קשה יותר, כי למיקום אחד יכולה להיות יותר מתשובה אחת, או אף לא אחת.
את הזוויות של הכתף והמרפק נותן משולש. הצלעות שלו הן הזרוע העליונה, האמה והקו הישר מהכתף אל שורש כף היד. שלוש צלעות ידועות קובעות כל זווית במשולש, ולכן המרחק אל שורש כף היד קובע כמה המרפק צריך להתכופף. אבל אפשר להפוך את המשולש אל הצד השני של הקו הישר הזה: המרפק יכול להיות מעליו או מתחתיו. שתי התנוחות האלה, מרפק למעלה ומרפק למטה, מביאות את התפסנית בדיוק לאותה נקודה.
נסו: בחרו פועל תחת הצגת מרחב העבודה, ואז הזיזו לאט את מרפק לכיוון 0°. זרוע הצללית, בתנוחה השנייה, מתקרבת אל הזרוע האמיתית, וב־0° שתיהן מתלכדות לאחת, והתפסנית נמצאת על שפת המעטפת.
הבסיס מוסיף עוד שתי תשובות. סובבו אותו בחצי סיבוב, והזרוע יכולה להגיע מעל הגב של עצמה אל אותה נקודה, שוב עם מרפק למעלה או למטה. הבקר בוחר מבין התשובות: תשובה שמשאירה כל מפרק בתוך הגבולות שלו, עוקפת מכשולים ומזיזה את המפרקים כמה שפחות מהמקום שבו הם נמצאים עכשיו. כשהצללית הופכת לאדומה, התנוחה שלה הייתה דורשת להזיז את הכתף מעבר לגבול שלה, ולכן רק אחת משתי התנוחות זמינה באמת.
מרחב העבודה
כל המקומות שהתפסנית יכולה להגיע אליהם יוצרים יחד את מרחב העבודה של הזרוע. הגבול החיצוני שלו הוא הזרוע כשהיא מתוחה ישר, ולכן הוא קרוב לכדור שהרדיוס שלו הוא סכום האורכים של שתי החוליות ושמרכזו בכתף, מונמך כלפי מטה באורך התפסנית. ליד הכתף יש חלל ריק, כי המרפק לא יכול להתקפל לאחור עד הסוף על עצמו, והגבולות של הכתף מקצצים את הצורה עוד יותר.
מחוץ למעטפת אין שום תנוחה. על הגבול החיצוני שלה יש בדיוק תנוחה אחת, עם הזרוע ישרה, ומשם הזרוע לא יכולה לזוז עוד החוצה. מהנדסים קוראים לתנוחות כאלה תנוחות סינגולריות, ומתכננים מסלולים שמתרחקים מהן, כי ליד תנוחה כזאת צעד קטן של התפסנית דורש תנועה גדולה ומהירה של המפרקים.
מה המודל הזה משאיר בחוץ
הזרוע קופצת ישירות לכל תנוחה; בקר אמיתי מתכנן מסלול חלק ומגביל את קצב ההאצה של כל מפרק. המודל לא בודק אם הזרוע תפגע בעמוד שעליו היא מותקנת או ברצפה. לחוליות אין משקל ולמנועים אין גבול מומנט, ולכן כל תנוחה בתוך מרחב העבודה נחשבת נגישה, גם אם מנוע אמיתי לא היה מצליח להחזיק את הזרוע בה. לזרועות תעשייתיות אמיתיות יש שישה מפרקים, ולכן הן יכולות לבחור גם איך התפסנית מסובבת ומוטה; לזרוע הזאת יש שלושה, ועוד שורש כף יד שרק שומר על התפסנית מכוונת למטה. קו המתאר של מרחב העבודה משורטט על רשת של ריבועים בגודל 1 cm.