זרוע של שלושה מפרקים: איך הזוויות קובעות בטריגונומטריה את מיקום התפסנית, איך מוצאים זוויות שמביאות אותה לנקודה, שתי תנוחות לנקודה אחת, ומה גבולות המפרקים לוקחים מהן.
שלב 1 מתוך 7 · מפרקים
שלב 1 מתוך 7
מפרקים
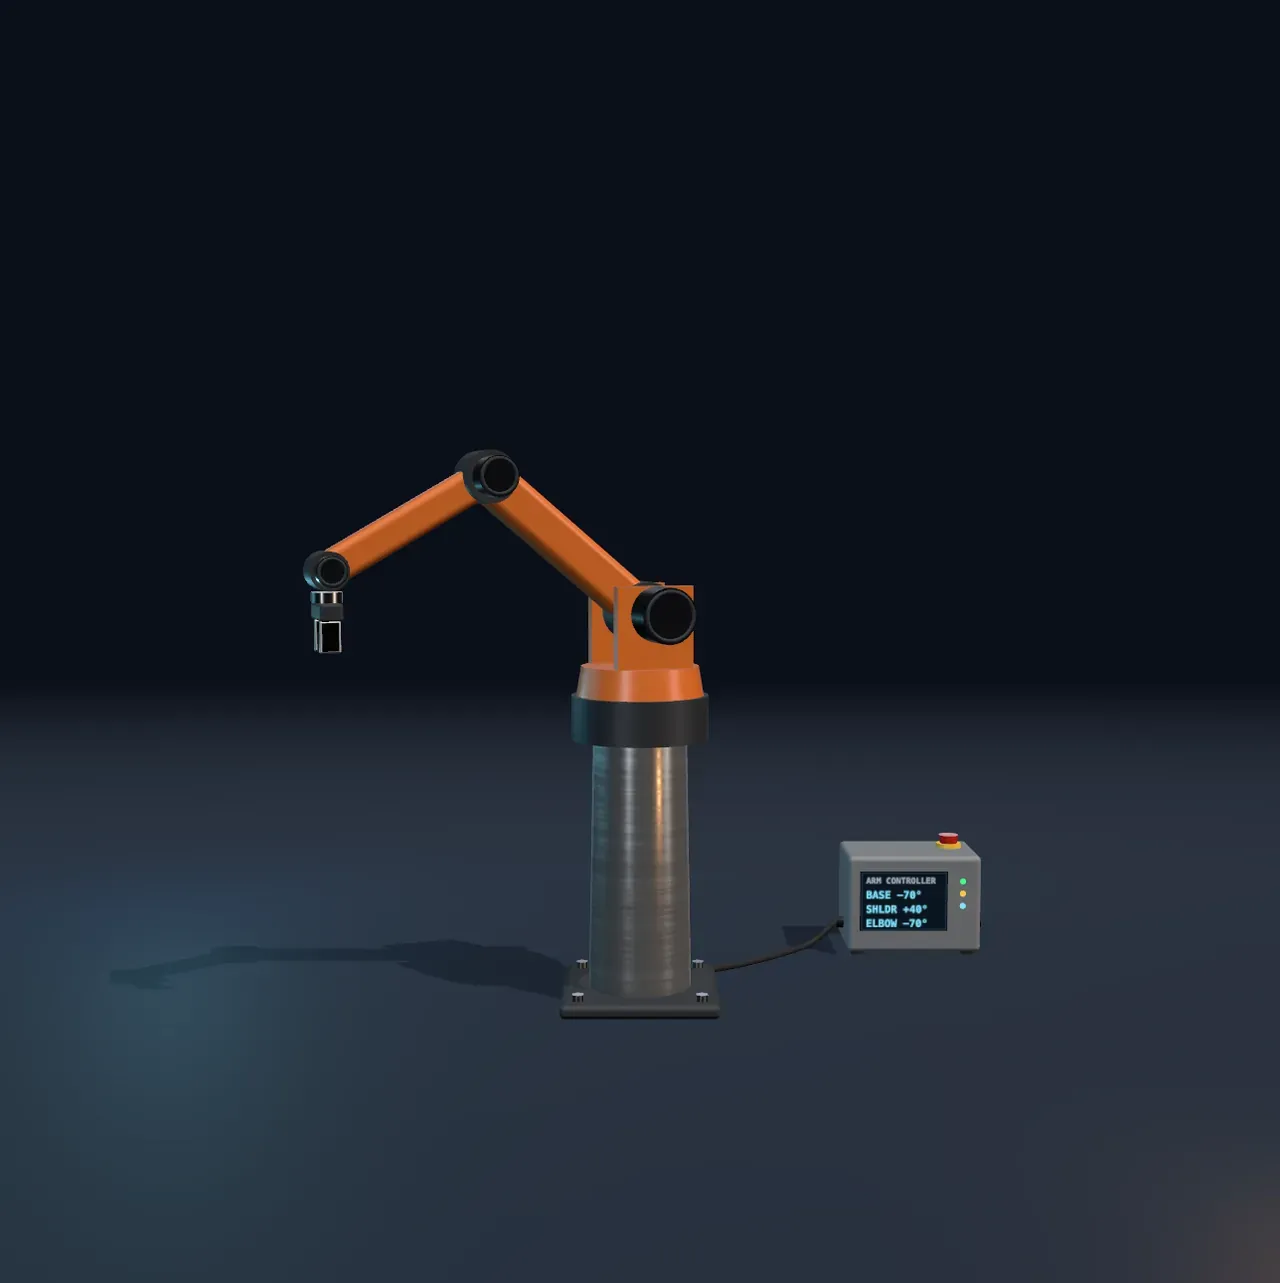
זרוע רובוטית היא שרשרת של חוליות קשיחות ומפרקים שמסתובבים. לזרוע שבסצנה שלושה מפרקים: סיבוב הבסיס מסובב אותה סביב ציר אנכי, וכתף ומרפק מניפים אותה בתוך מישור אנכי אחד. שורש כף היד שומר על התפסנית מכוונת ישר למטה. כל מפרק מונע במנוע סרוו: מנוע עם מקודד ובקר משלו, חוג משוב קטן כמו בשיעור הקודם, שממשיך להזיז את המפרק עד שהזווית שלו שווה לזו שהתבקשה.
הגרף שליד הסצנה מראה את מיקום התפסנית במטרים, מהרצפה שמתחת לבסיס: ימינה, אליכם ו־ למעלה.
שלב 2 מתוך 7
מזוויות למיקום
הכתף נמצאת 0.80 m מעל הרצפה. הזרוע העליונה, באורך 0.42 m, פונה בזווית של כתף מעל המישור האופקי. האמה, באורך 0.36 m, מכופפת ביחס אליה בזווית של מרפק, ולכן היא פונה בזווית הכתף ועוד המרפק. התפסנית תלויה 0.14 m מתחת לשורש כף היד.
כאן נכנסת הטריגונומטריה. חוליה באורך בזווית מעל המישור האופקי מתקדמת לרוחב ועולה . אם מחברים את שתי החוליות, מקבלים את מיקום התפסנית. זו קינמטיקה ישירה, מהזוויות אל המיקום. המפרקים נעולים עכשיו.
שלב 3 מתוך 7
ממיקום לזוויות
משימה במפעל נכתבת במקומות, לא בזוויות: להרים כאן, להניח שם. לכן הבקר צריך לחשב בכיוון ההפוך, ממיקום אל הזוויות שמביאות אליו. זו קינמטיקה הפוכה, והיא קשה יותר: למיקום אחד יכולה להיות יותר מתשובה אחת, או אף לא אחת.
נסו לעשות אותה ביד. סיבוב הבסיס נעול, כי הוא לא משנה לא את המרחק מהציר ולא את הגובה.
שלב 4 מתוך 7
שתי תנוחות
את הכתף והמרפק קובע משולש: הזרוע העליונה, האמה, והקו הישר מהכתף אל שורש כף היד. שלוש הצלעות ידועות, ולכן המשולש ידוע, אבל אפשר להפוך אותו אל הצד השני של הקו. לכן לרוב הנקודות יש שתי תנוחות: מרפק למעלה ומרפק למטה. הצגת מרחב העבודה מציירת את התנוחה השנייה כזרוע צללית, אבל עכשיו היא נעולה. נבאו קודם.
שלב 5 מתוך 7
שפת מרחב העבודה
כל המקומות שהתפסנית יכולה להגיע אליהם יוצרים יחד את מרחב העבודה, המעטפת השקופה שסביב הזרוע. הגבול החיצוני שלו הוא הזרוע כשהיא מתוחה עד הסוף, ולכן הוא קרוב לכדור שהרדיוס שלו 0.78 m, סכום האורכים של שתי החוליות.
הזיזו לאט את מרפק אל 0°, והסתכלו מה קורה לזרוע הצללית.
שלב 6 מתוך 7
מרפק למעלה, מרפק למטה
הזרוע הצללית מראה את התנוחה השנייה, שמגיעה לאותה נקודה.
שלב 7 מתוך 7
בתוך הגבולות
לכל מפרק יש גבולות. לפעמים התנוחה השנייה הייתה צריכה לעבור אותם.
הגרסה האינטראקטיבית נטענת…
הגרסה האינטראקטיבית נטענת…
כל שלב מכין לכם את הסצנה, ובקר שמסומן „קבוע” נשאר במקומו בשלב הזה.
תרגול · נבאו, ואז הסתכלו
סובבו את סיבוב הבסיס מ־-70° ל־90°, בלי לגעת בכתף ובמרפק. מה יקרה למרחק האופקי של התפסנית מציר הבסיס?
תרגול · נבאו, ואז הסתכלו
סובבו את סיבוב הבסיס מ־-70° ל־90°, בלי לגעת בכתף ובמרפק. מה יקרה למרחק האופקי של התפסנית מציר הבסיס?
תרגול · חשבו
כתף על 30° מעל המישור האופקי ומרפק על -60°. הזרוע העליונה באורך 0.42 m והאמה באורך 0.36 m. מה המרחק האופקי של התפסנית מציר הבסיס?
תרגול · חשבו
כתף על 30° מעל המישור האופקי ומרפק על -60°. הזרוע העליונה באורך 0.42 m והאמה באורך 0.36 m. מה המרחק האופקי של התפסנית מציר הבסיס?
תרגול · הגיעו למטרה
הביאו את התפסנית לנקודה שנמצאת 0.60 m מציר הבסיס ו־0.60 m מעל הרצפה, בעזרת כתף ומרפק. בגרף שליד הסצנה הגובה הוא , והמרחק מהציר הוא .
תרגול · הגיעו למטרה
הביאו את התפסנית לנקודה שנמצאת 0.60 m מציר הבסיס ו־0.60 m מעל הרצפה, בעזרת כתף ומרפק. בגרף שליד הסצנה הגובה הוא , והמרחק מהציר הוא .
תרגול · נבאו, ואז הסתכלו
כתף על 0° ומרפק על -90°. לרוב הנקודות שהזרוע מגיעה אליהן יש עוד תנוחה שמגיעה לאותה נקודה, עם המרפק מכופף לצד השני. האם הזרוע יכולה להשתמש בה כאן?
תרגול · נבאו, ואז הסתכלו
כתף על 0° ומרפק על -90°. לרוב הנקודות שהזרוע מגיעה אליהן יש עוד תנוחה שמגיעה לאותה נקודה, עם המרפק מכופף לצד השני. האם הזרוע יכולה להשתמש בה כאן?
תרגול · בחרו
הזיזו את מרפק אל 0°: הזרוע ישרה, והתפסנית על שפת מרחב העבודה. כמה תנוחות שונות של הכתף והמרפק מביאות את התפסנית בדיוק לנקודה הזאת, בלי לסובב את הבסיס?
תרגול · בחרו
הזיזו את מרפק אל 0°: הזרוע ישרה, והתפסנית על שפת מרחב העבודה. כמה תנוחות שונות של הכתף והמרפק מביאות את התפסנית בדיוק לנקודה הזאת, בלי לסובב את הבסיס?
תרגול · חשבו
כתף על 30° ומרפק על -60°. יש תנוחה שנייה שמביאה את התופסן לאותה נקודה, כשהמרפק מכופף לצד השני. מה זווית המרפק בתנוחה הזו?
תרגול · חשבו
כתף על 30° ומרפק על -60°. יש תנוחה שנייה שמביאה את התופסן לאותה נקודה, כשהמרפק מכופף לצד השני. מה זווית המרפק בתנוחה הזו?
תרגול · הגיעו למטרה
כתף נעולה על 0°, ומרפק על -90°: התנוחה השנייה, עם המרפק לצד השני, הייתה צריכה להוריד את הכתף מתחת לגבול שלה, -30°. שנו את מרפק עד שגם התנוחה השנייה תהיה אפשרית, ולחצו על בדיקה.
תרגול · הגיעו למטרה
כתף נעולה על 0°, ומרפק על -90°: התנוחה השנייה, עם המרפק לצד השני, הייתה צריכה להוריד את הכתף מתחת לגבול שלה, -30°. שנו את מרפק עד שגם התנוחה השנייה תהיה אפשרית, ולחצו על בדיקה.
השיעור הושלם. עניתם על כל שאלות התרגול בו.